Overview
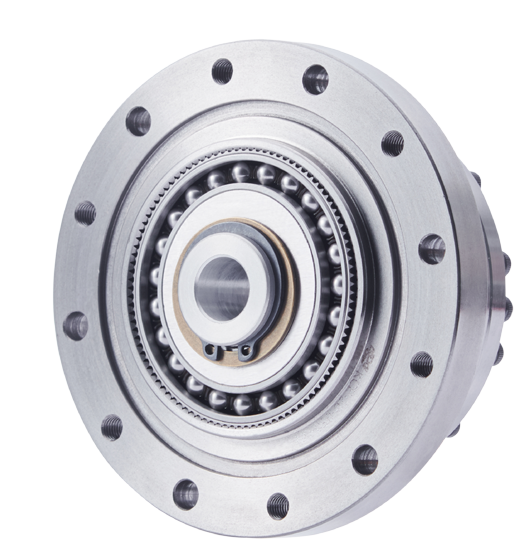
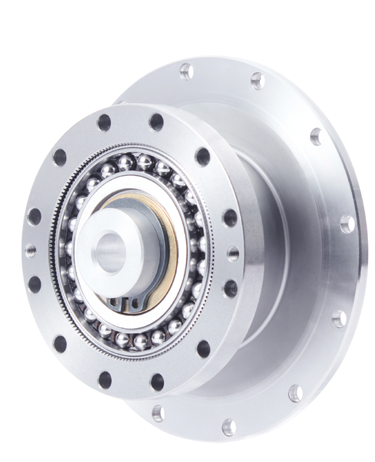
휴머노이드 관절용 정밀 감속기
- 휴머노이드 로봇 고관절 구동 적용
- 정밀한 위치 제어를 위한 저백래시 설계
- 소형·경량 구조와 높은 토크 밀도
- 관절 구조에 맞춘 액추에이터 확장 개발
Core Solutions
정밀 감속기 개발 분야
정밀한 위치 제어, 최소 백래시와 고객 요구에 맞춘 커스터마이징을 지향합니다.
01
정밀 유성 감속기
선기어·유성기어·캐리어·링기어 구조를 기반으로 고효율·고정밀·고강성 동력 전달을 구현합니다.
02
초소형 하모닉 드라이브
웨이브 제너레이터·플렉스 스플라인·서큘러 스플라인으로 구성되는 휴머노이드용 초경량·초소형 감속기입니다.
03
사이클로이드 감속기
편심축·사이클로이드 디스크·핀기어 하우징·출력 샤프트 구조의 중대형 산업용 로봇·공작기계용 RV 감속기입니다.